
CAN và CAN FD: đấu dây, định thời bit và chẩn đoán Bus-Off
Giao diện CAN nhận được dữ liệu trên bàn thử có thể tích lũy lỗi khi lắp vào xe hoặc máy. Cùng tốc độ hiển thị không chứng minh nhánh, kết cuối, bộ thu phát và lấy mẫu giống nhau. Thấy khung và sử dụng liên tục dữ liệu cần thiết là các bước kiểm tra khác nhau.
Trước hết xác định vai trò PC: chỉ giám sát mạng hiện có, gửi yêu cầu hay tham gia điều khiển. Mỗi vai trò có cấu hình và ảnh hưởng vận hành riêng. Kết nối vào xe hoặc máy đang chạy cần theo đặc tả truyền thông và quy trình chẩn đoán của hệ thống đó.
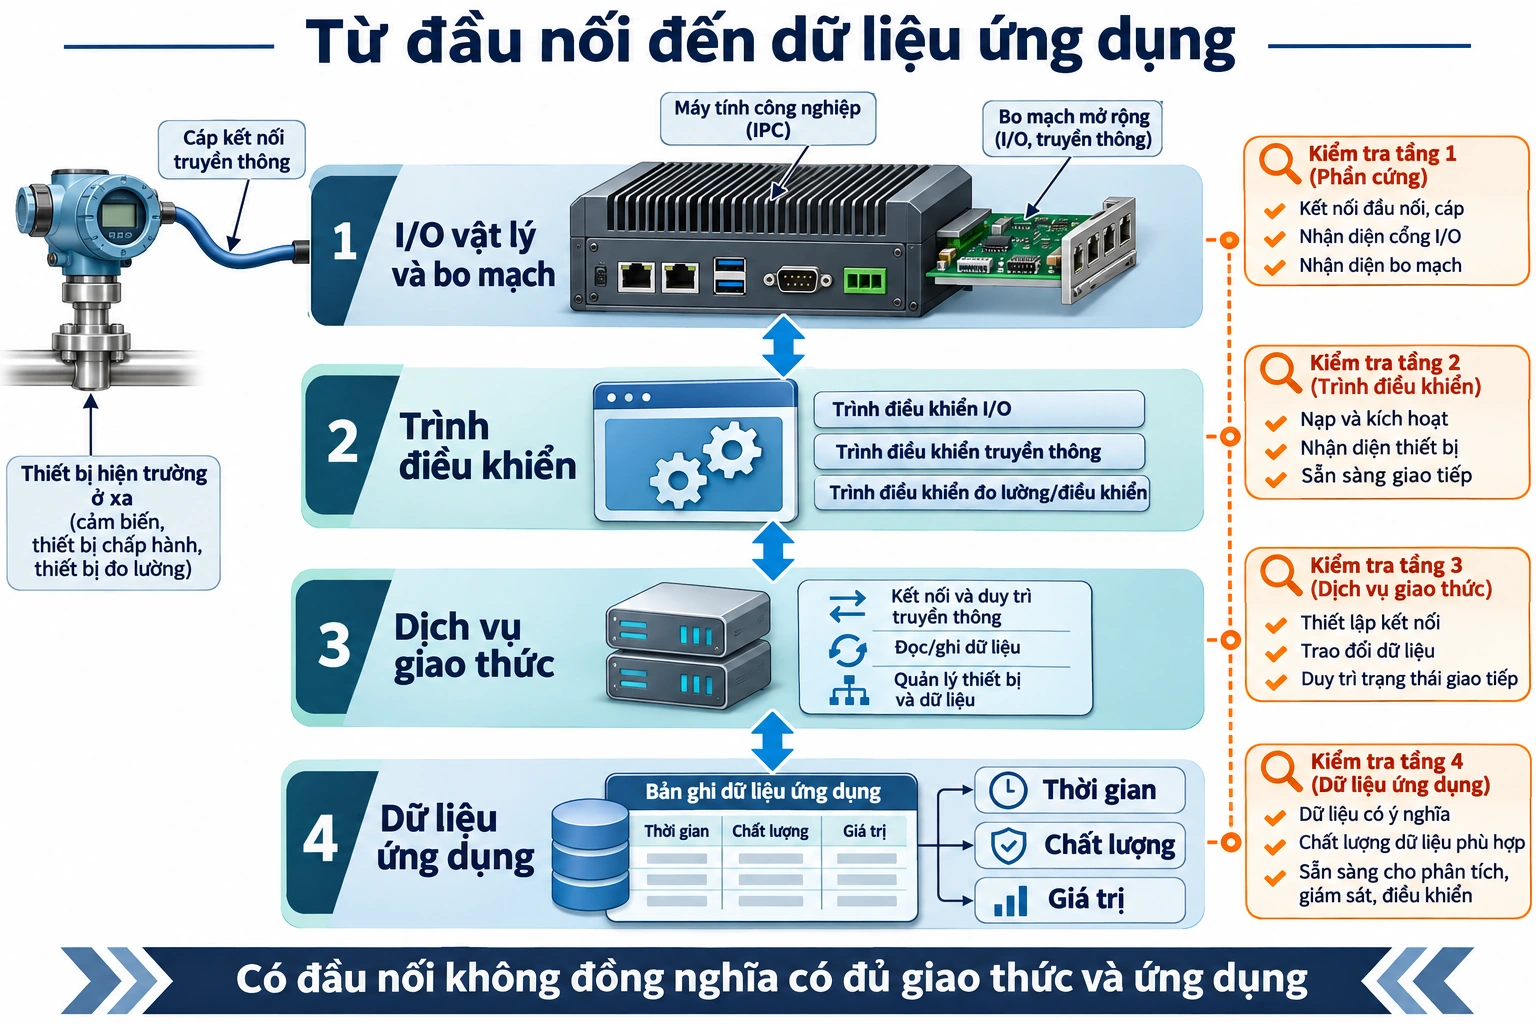
Xác định phạm vi Classical CAN và CAN FD
Classical CAN có trường dữ liệu tối đa 8 byte, CAN FD tối đa 64 byte. FD có thể dùng tốc độ phân xử và pha dữ liệu khác nhau theo cấu hình. Tăng tốc pha dữ liệu không tăng hiệu năng toàn mạng cùng tỷ lệ, vì phân xử, điều khiển và xác nhận vẫn chiếm thời gian.
Tương thích gồm bộ điều khiển, bộ thu phát, driver, API và thiết bị đối tác. Phần cứng hỗ trợ FD có thể đang được ứng dụng chỉ nhận cấu trúc Classical CAN sử dụng. Cũng cần đối chiếu hỗ trợ ISO FD và các triển khai trước đó trong phần cứng lẫn phần mềm.
Không mặc định thiết bị chỉ có Classical CAN ghép được vào mạng đang có khung FD. Nếu thiếu cấu hình tương thích hoặc khả năng chịu khung được ghi rõ, có thể phải tách đoạn mạng. CANopen, CANopen FD và J1939 có yêu cầu lớp trên riêng; có cổng CAN hay FD chưa cung cấp các triển khai đó.
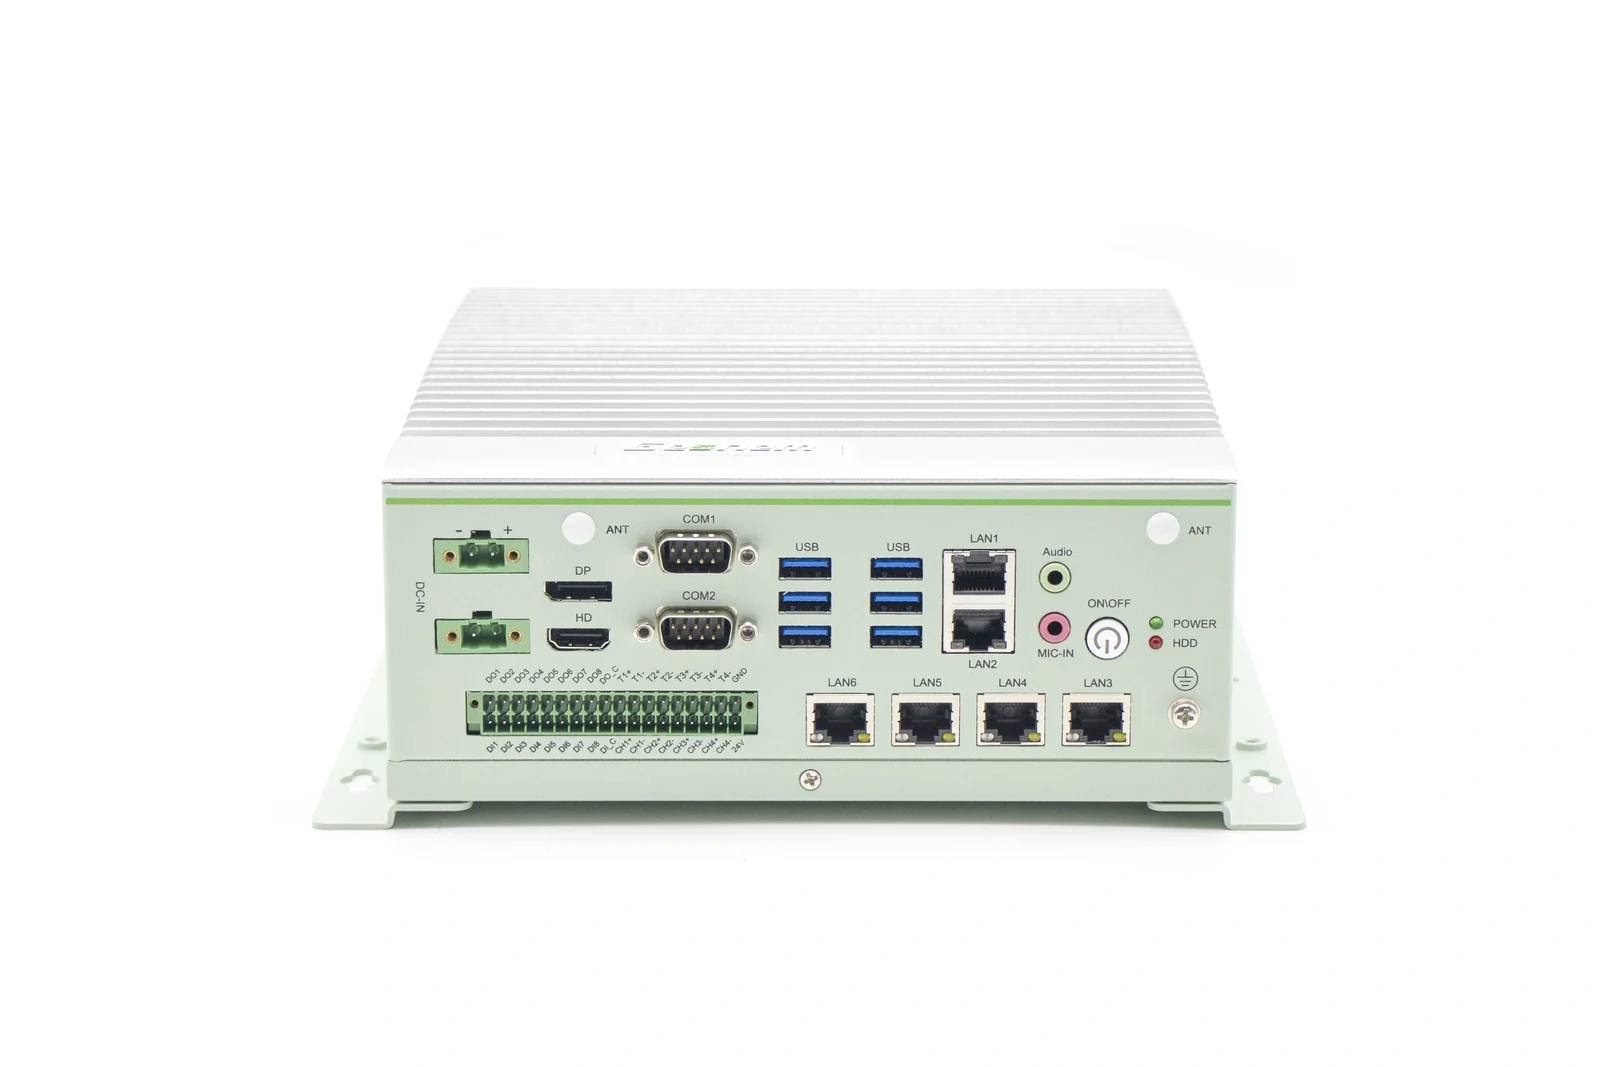
Bắt đầu đấu dây từ hai đầu vật lý
Đường trục CAN tốc độ cao thông thường có kết cuối phù hợp đường truyền ở hai đầu và nhánh nút ngắn. PC ở giữa chưa chắc cần bật điện trở trong thiết bị. Thay nút cần kiểm tra cả công tắc và điện trở tích hợp để cấu trúc vật lý không đổi mà không được ghi nhận.
Hai điện trở 120 Ω song song cho 60 Ω khi loại ảnh hưởng mạch khác. Đo DC không cấp nguồn ra giá trị đó chưa chứng minh dạng sóng tốt với cáp, nhánh dài hay tình trạng tiếp điểm thật. Giá trị kết cuối và cấu trúc theo lớp vật lý đang dùng, không chuyển giả định CAN tốc độ cao sang loại khác như CAN tốc độ thấp chịu lỗi.
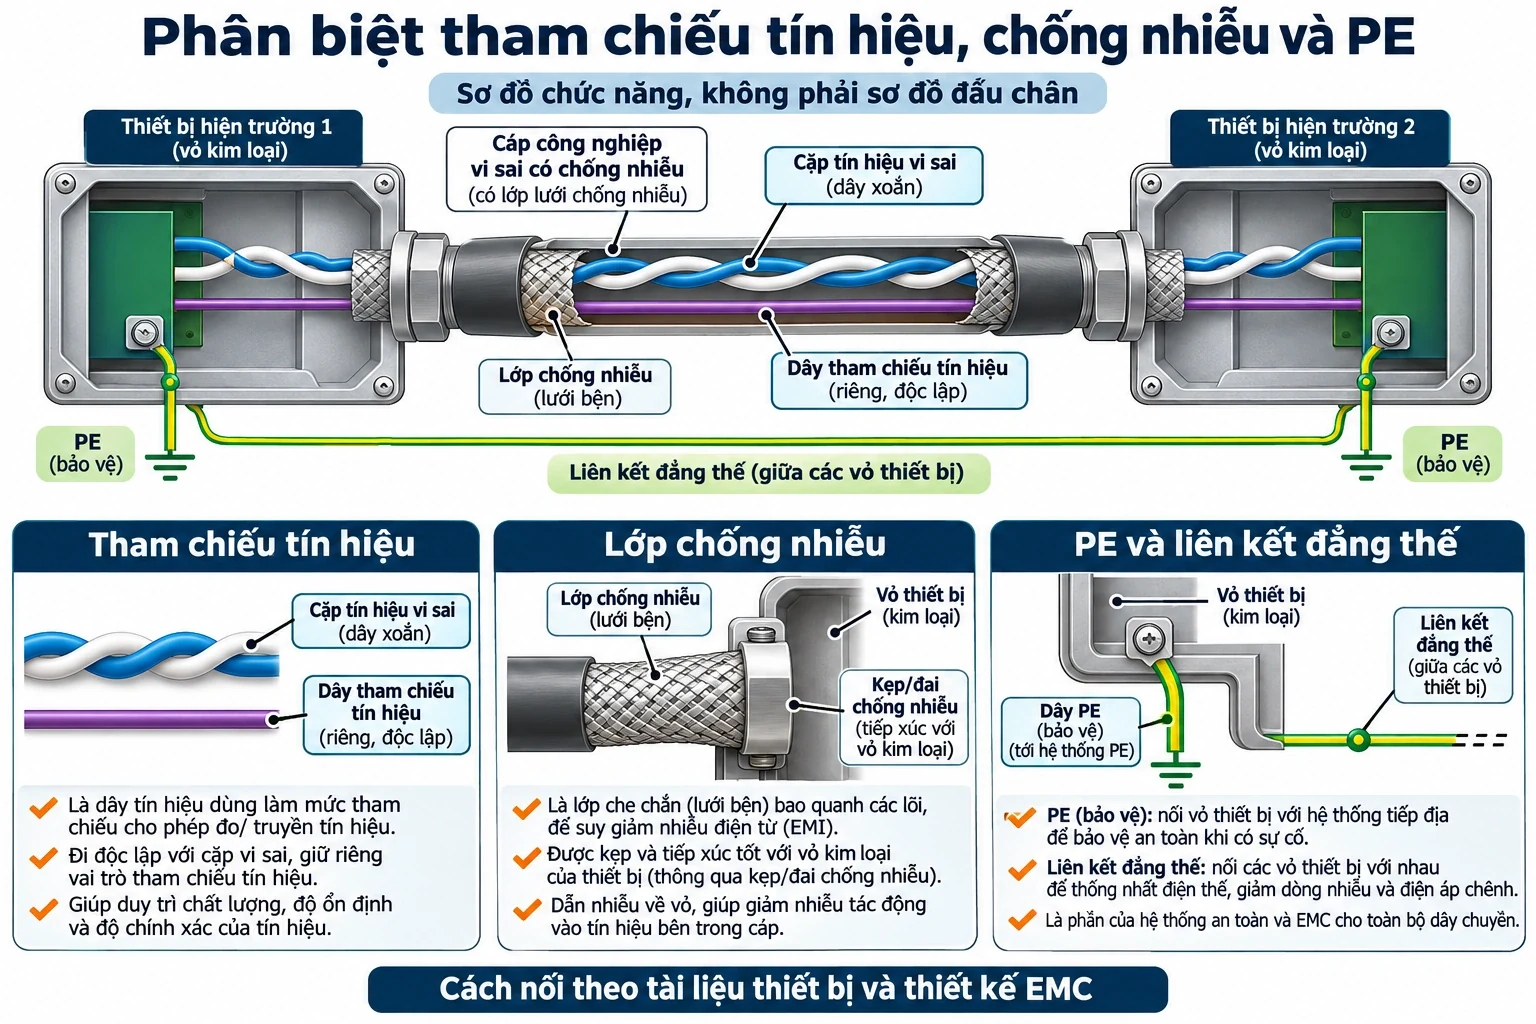
Ghép CAN_H, CAN_L, tham chiếu và lớp chống nhiễu với định nghĩa đầu cực. Truyền vi sai vẫn có giới hạn chế độ chung; chênh điện thế giữa miền nguồn có thể ảnh hưởng. Nối tham chiếu, cách ly và chống nhiễu theo thiết bị và thiết kế EMC của xe hoặc máy. Nối mọi tín hiệu về PE hay luôn nối chống nhiễu một đầu không bao phủ mọi lắp đặt.
Ghép định thời ngoài tốc độ danh định
Định thời bit gồm clock điều khiển, bộ chia, các đoạn thời gian, điểm lấy mẫu và độ rộng nhảy đồng bộ. Các nút cần tốc độ danh định tương thích và cấu hình chấp nhận trễ lan truyền cùng sai số clock. Cùng bit/s không cho phép chép một giá trị thanh ghi vào mọi bộ điều khiển.
Với FD, xét riêng pha phân xử và dữ liệu. Ở 2 Mbit/s một bit dài 500 ns, ở 5 Mbit/s là 200 ns. Cáp, trễ thu phát, nhánh và đầu nối có ảnh hưởng tương đối lớn hơn trong pha nhanh. Phép tính không biến một tốc độ thành khuyến nghị chung; quyết định vẫn theo mạng thật. Hỗ trợ và cấu hình bù trễ phát cũng tùy triển khai.
Cần phân biệt ý nghĩa «đã gửi» của ứng dụng. Vào hàng đợi, echo cục bộ, được ACK trên bus và được ứng dụng đối tác xử lý là các sự kiện khác nhau. Thiết bị phân tích listen-only không tạo ACK thông thường; thử chỉ với nó khác điều kiện mạng vận hành. Echo cục bộ không chứng minh bên kia đã nhận hoặc thực thi.
Tách lỗi bus và mất dữ liệu trong PC
Bộ điều khiển CAN quản lý lỗi phát, thu với các trạng thái như error-active, error-passive và Bus-Off. Ghi bộ đếm và chuyển trạng thái theo thời gian trước khi khảo sát đứt dây, kết cuối, định thời và ACK. Bus-Off khác với ứng dụng đơn thuần ngừng cập nhật giá trị.
Trên Linux dùng SocketCAN, lệnh đọc như ip -details -statistics link show can0 có thể cho trạng thái và thống kê driver cung cấp. Tên giao diện và trường hiển thị tùy triển khai. Overrun tăng chưa đủ chứng minh do xử lý ngắt CPU; cần tìm tầng mất giữa FIFO điều khiển, driver, hàng đợi kernel, socket và ứng dụng.
Ứng dụng có thể kiểm tra số thứ tự, bộ đếm hay dấu thời gian nếu giao thức thiết bị định nghĩa chúng. Cần xem bộ lọc, ID chuẩn/mở rộng, chiều dài khung, buffer và ghi log. Bộ đếm tuần tự không phải trường chung có trong mọi bản tin CAN.
ID CAN không phải địa chỉ nút chung cho mọi mạng; một thiết bị có thể phát nhiều ID. Dạng chuẩn hay mở rộng và ánh xạ ID sang tín hiệu theo định nghĩa thiết bị.
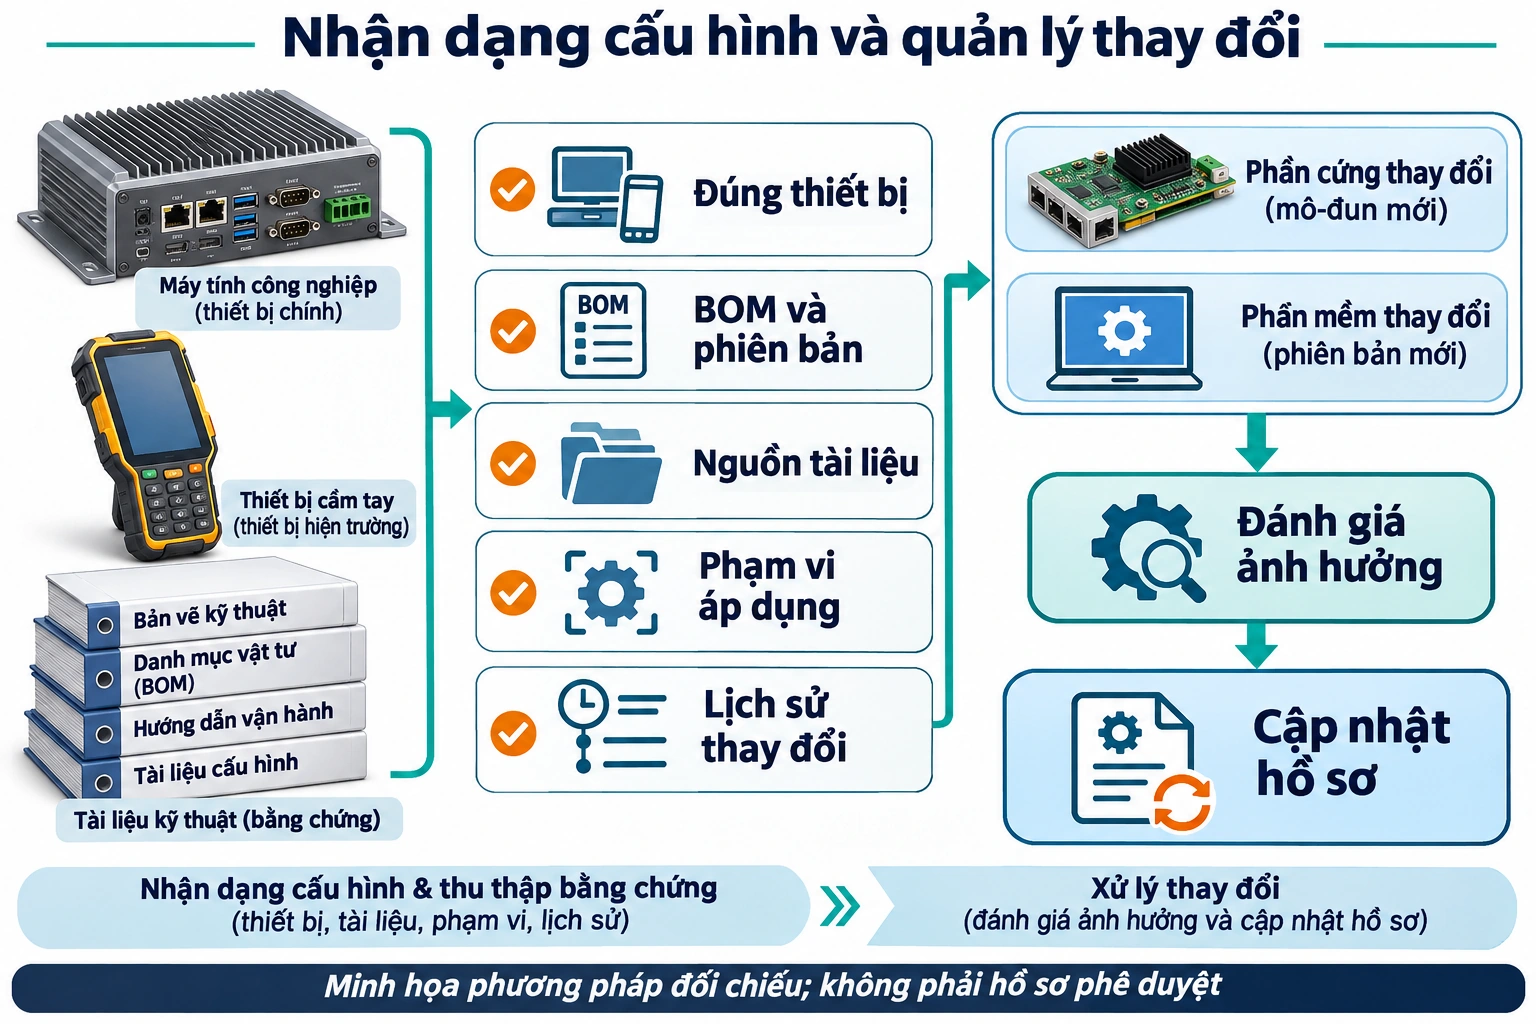
Với tải FD 64 byte ở 2 Mbit/s, riêng 512 bit hữu ích chiếm 256 µs. Con số chưa gồm phân xử, điều khiển, CRC và chèn bit, nên không phải thời gian cả khung hay phản hồi ứng dụng. Ước tính tải bằng tập thông điệp và tần suất sử dụng thực tế.
Kiểm tra phục hồi cùng tải truyền thông
Chính sách thoát Bus-Off cần khớp bộ điều khiển, driver và ứng dụng. Có tự khởi động lại không có nghĩa nên cho nút tái nhập liên tục khi lỗi dây hoặc định thời chưa được xử lý. Khi có lưu lượng trở lại, cần định nghĩa xử lý lệnh cũ, gửi lặp và máy tiếp tục chạy.
Tải bus không chỉ là byte hữu ích. Dạng khung, chèn bit, phân xử, truyền lại và ưu tiên cùng ảnh hưởng thời gian truy cập. Lưu lượng ưu tiên cao tăng có thể đổi thời điểm đến của thông điệp ưu tiên thấp. Cần đánh giá riêng mức dùng trung bình và độ trễ xấu nhất liên quan, đồng thời chạy ghi dữ liệu cùng các tác vụ PC khác.
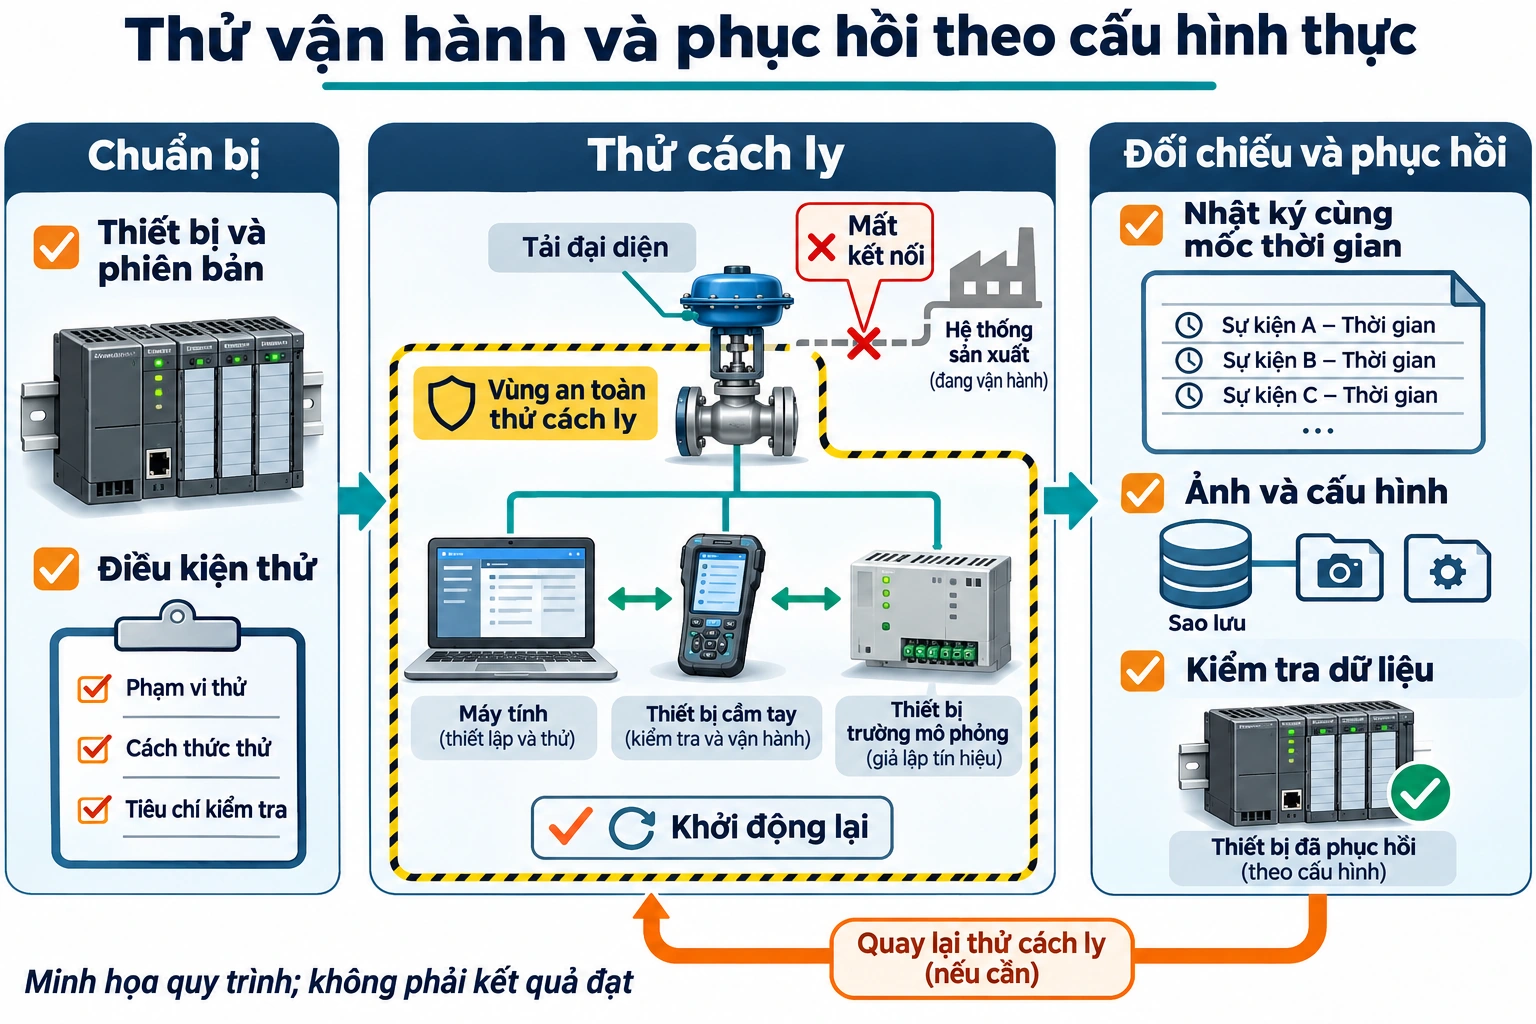
Ví dụ lỗi tăng sau khi thêm thiết bị sẽ hướng đến điện trở mới bật, nhánh và định thời. Nếu lỗi bus không tăng nhưng mất nhận trên PC tăng, ưu tiên hàng đợi và tải ứng dụng. Đây là cách giải thích chẩn đoán, không phải số đo từ công trình Geshem.
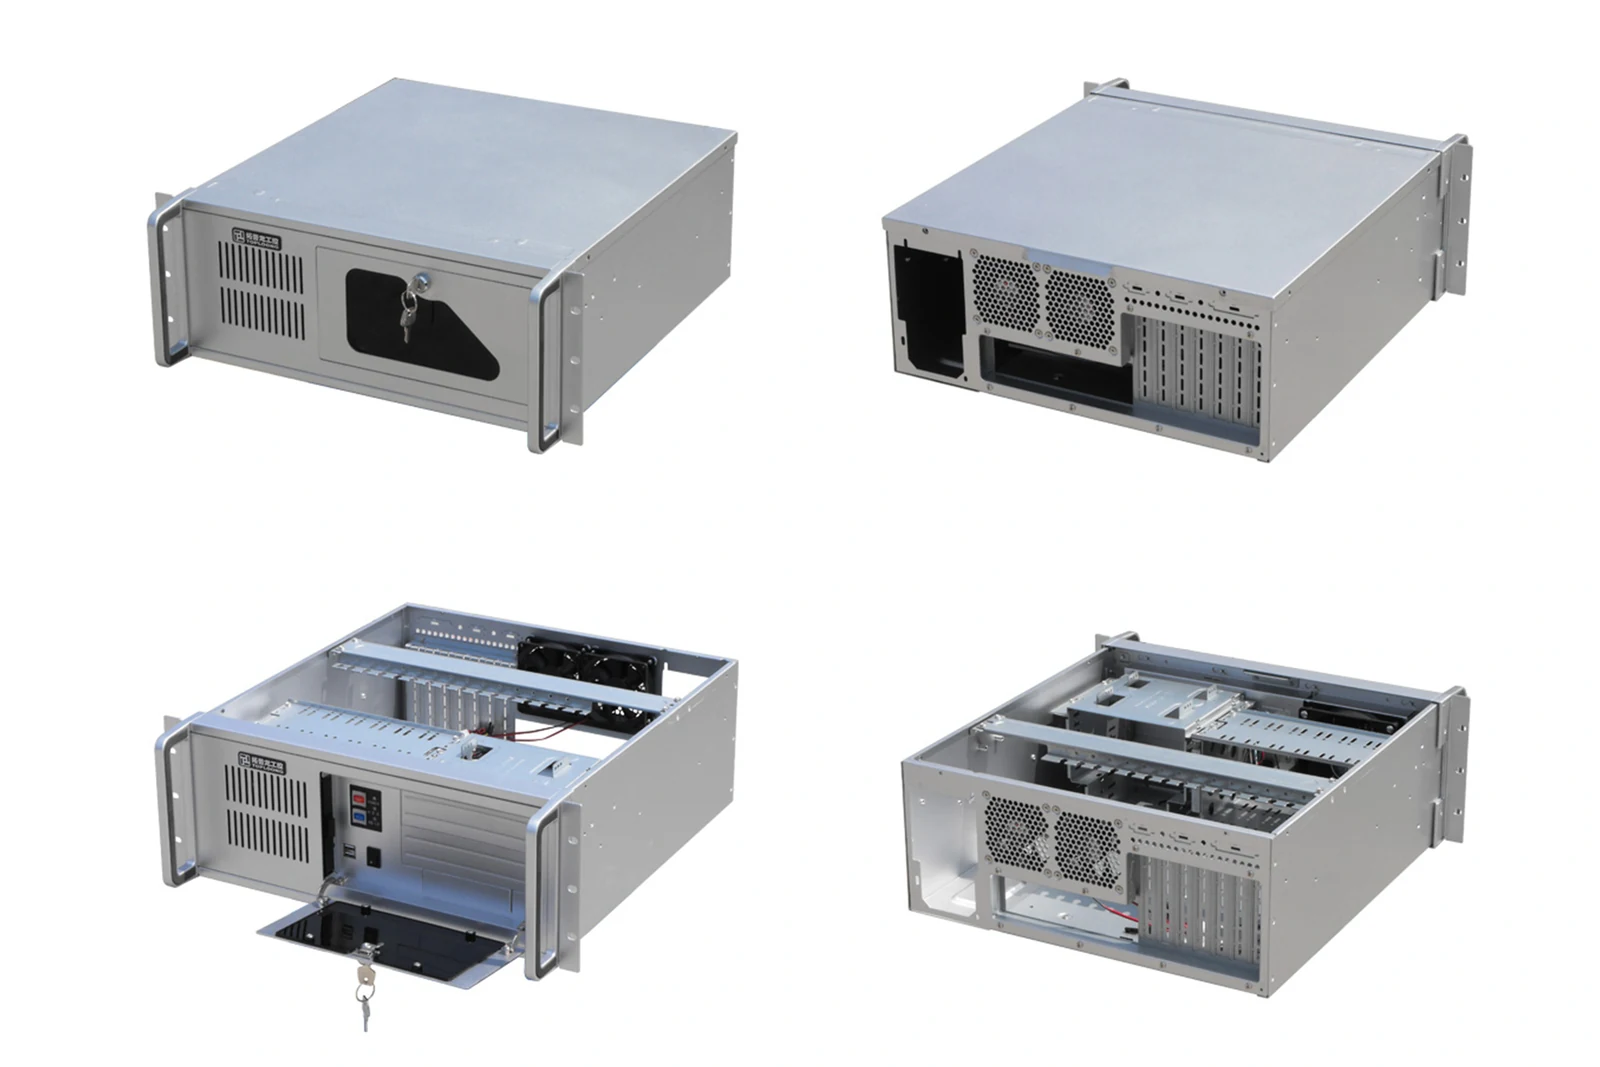
Có thể xem máy tính công nghiệp nhúng và máy tính công nghiệp dạng rack để chọn dạng nền tảng. Card CAN, cách ly, FD, hệ điều hành, API và giao thức lớp trên vẫn cần đối chiếu theo cấu hình riêng.
Tài liệu và chuyên đề liên quan
- CAN in Automation: CAN protocols
- Linux: SocketCAN
- CONTEC: CAN通信設定
- Giao diện và giao thức của máy tính công nghiệp: thiết kế kết nối và chẩn đoán hiện trường
- RS-232, RS-422, RS-485 và Modbus RTU: đấu dây, kết cuối và chẩn đoán
- Hướng dẫn kết nối và truyền thông cho PC công nghiệp
- CANopen và J1939: vai trò PC công nghiệp, định nghĩa dữ liệu và phục hồi