
Thiết kế máy tính công nghiệp cho thị giác máy PoE
Bốn cổng PoE có vẻ là một cách đơn giản để kết nối bốn camera. Nhưng khi chạy thử, hệ thống có thể xuất hiện những lỗi không liên quan trực tiếp đến số cổng: camera kết nối lại lúc động cơ khởi động, ảnh không đầy đủ chỉ khi nhiều camera nhận tín hiệu kích hoạt cùng lúc, hoặc bắt đầu mất ảnh sau một thời gian ghi liên tục. Tăng hiệu năng CPU chưa chắc giải quyết được các hiện tượng này. Giới hạn có thể nằm ở bất kỳ đoạn nào từ nguồn cấp đến kết quả kiểm tra, kể cả tài nguyên dùng chung phía sau những cổng riêng biệt.
Có ba luồng cần theo dõi. Điện năng đi từ nguồn DC qua mạch nguồn của máy tính và thiết bị cấp nguồn PoE — PSE — đến camera nhận nguồn — PD. Dữ liệu ảnh đi từ cảm biến qua Ethernet, card mạng, PCIe, bộ nhớ và phần mềm thu nhận, rồi đến xử lý và lưu trữ. Luồng thời gian nối cảm biến phát hiện sản phẩm, tín hiệu kích hoạt, phơi sáng, tính toán, thông báo PLC và cơ cấu loại sản phẩm. Một ảnh được truyền lại đầy đủ vẫn có thể không còn giá trị nếu kết quả đến sau khi sản phẩm đã qua vị trí loại.
Các con số trong bài là ví dụ tính toán, không phải kết quả đo của một mẫu máy Geshem cụ thể. Khả năng thực tế phụ thuộc cấu hình, phiên bản phần cứng, firmware, trình điều khiển và cách lắp đặt. Hình minh họa diễn giải quan hệ chức năng, không phải ảnh tháo rời sản phẩm thật hay biên bản nghiệm thu.
Xác định yêu cầu cho từng sản phẩm trước khi chọn máy tính
Tốc độ tối đa của camera chưa đủ để xác định cấu hình. Vùng quan tâm ROI, định dạng điểm ảnh, thời gian phơi sáng và chế độ kích hoạt cùng quyết định ảnh hữu ích lẫn lượng dữ liệu. Cần liên hệ tốc độ sản phẩm, kích thước khuyết tật nhỏ nhất, trường nhìn, số góc chụp và số lần chụp với thời hạn trả kết quả và chính sách lưu ảnh. Với camera quét dòng, phép tính dùng số điểm ảnh mỗi dòng, byte mỗi điểm ảnh và tần số dòng ở tốc độ băng tải lớn nhất; không lấy trực tiếp fps của camera quét vùng.
Chiếu sáng cũng thuộc bước này. Máy tính nhanh hơn không khôi phục được chi tiết đã mất do nhòe chuyển động. Tăng thời gian phơi sáng để bù ánh sáng yếu có thể giới hạn tốc độ ngay tại cảm biến. Vì vậy, đầu vào thiết kế là một tổ hợp thông số tạo ra ảnh đủ chất lượng kiểm tra, thay vì ghép các giá trị tối đa trong tài liệu mà chưa chắc dùng đồng thời được.
Phần mềm phải biết ảnh nào thuộc sản phẩm nào. Trong bài toán bốn góc nhìn, nên liên kết mã sản phẩm, mã kích hoạt, số sê-ri camera, phiên kết nối, mã khung hình, thời gian, tính đầy đủ của ảnh và trạng thái kết quả. Camera khởi động lại có thể đặt lại bộ đếm khung hình và thời gian hoạt động. Nếu không tách phiên, ảnh mới có thể bị dùng để bù vào nhóm ảnh cũ. Tổng fps vẫn đúng nhưng ảnh trùng, ghép sai góc nhìn hoặc bỏ sót sản phẩm đầu ca vẫn có thể xảy ra.
① nguồn điện: từ đầu vào DC qua PSE của PC đến camera; ② ảnh: từ camera qua NIC/PCIe, bộ nhớ và xử lý đến SSD; ③ chuỗi thời gian từ phát hiện phôi đến PLC xác nhận và cơ cấu chấp hành; ④ cảm biến phát hiện phôi; ⑤ cơ cấu loại sản phẩm. Đường màu biểu diễn quan hệ logic, không phải dây bổ sung.
Công suất PoE cần xét theo cổng, toàn hệ thống và lúc khởi động
PSE tuân thủ IEEE phát hiện PD hợp lệ và thực hiện cơ chế phân loại hoặc phân bổ được hỗ trợ trước khi cấp điện. Camera không lên nguồn có thể liên quan đến phát hiện, phân lớp, hết ngân sách công suất hoặc trạng thái bảo vệ; chưa thể kết luận bộ nguồn hỏng. Thiết bị ghi «24 V Passive PoE» không tương đương PoE IEEE dù dùng cùng đầu RJ45. Máy tính nhận điện qua PoE cũng chỉ là PD, không tự động có chức năng PSE để cấp cho camera.
| Loại | Tham chiếu phía PSE | Tham chiếu phía PD | Điều cần kiểm tra |
|---|---|---|---|
| Type 1 / 802.3af | 15,4 W | 12,95 W | Chế độ vận hành tiêu thụ cao nhất của camera |
| Type 2 / 802.3at, PoE+ | 30 W | 25,5 W | Công suất tại đầu cấp khác công suất đến camera |
| Type 3 / 802.3bt | Tối đa 60 W | Tối đa 51 W | Phân lớp và cấp điện bốn cặp ở mức cao |
| Type 4 / 802.3bt | Tối đa 90 W | Khoảng 71,3 W | Dòng điện, cáp, đầu nối và nhiệt độ |
Tài liệu PoE của TI giúp hiểu các mốc này; khả năng của cổng cụ thể vẫn theo tài liệu sản phẩm. Bốn cổng Type 2 không đồng nghĩa cấp đồng thời 120 W. Nếu tổng ngân sách PSE là 60 W, bốn camera cần 20 W mỗi chiếc không đáp ứng được dù từng cổng chưa vượt giới hạn.
Công suất tiêu thụ và công suất được giữ chỗ có thể khác nhau. Giả sử mỗi camera có đầu vào PD tối đa 12 W, bốn chiếc tiêu thụ tổng cộng 48 W. Nếu chúng được nhận dạng Class 3 và PSE đặt trước 15,4 W theo lớp, tổng phân bổ là 61,6 W. PSE 60 W có thể từ chối cổng cuối dù công suất tức thời đo được thấp hơn 60 W. Khi trao đổi với nhà cung cấp, model và số lượng camera cần đi kèm lớp nhận dạng, cách chia ngân sách, ưu tiên cổng, xử lý khi hết công suất và cách khôi phục sau bảo vệ.
Tổn hao cáp phải tính theo đường cấp điện. Với mô hình lý tưởng hai cặp, hai lõi song song tạo đường đi và hai lõi khác tạo đường về. Nếu mỗi lõi có điện trở r, toàn vòng là r/2 + r/2 = r. Giả sử 40 m với điện trở mỗi lõi 0,084 Ω/m, r bằng 3,36 Ω. Dòng vòng 0,25 A gây sụt áp ΔV = IR = 0,84 V và tổn hao I²R = 0,21 W, chưa gồm đầu nối và nhiệt độ. Cấp điện bốn cặp phải xét chia dòng; không thay tổng dòng vào mô hình hai cặp một cách máy móc.
Nhãn Cat6 hoặc Cat6A không xác định duy nhất đường kính lõi và điện trở DC. Dây mềm, đầu bấm, nhiệt độ, bó cáp và mất cân bằng đều ảnh hưởng. Camera gần chế độ công suất không đổi có thể tăng dòng khi điện áp giảm, làm sụt áp nặng hơn, nhưng lúc khởi động và bảo vệ thấp áp lại có đặc tính khác. Nếu chỉ cáp dài bị khởi động lại, cần ghép điện áp có tải tại PD với trạng thái PSE và diễn biến sự cố, thay vì suy đoán từ chiều dài.
Nguồn ngoài còn gánh tổn hao chuyển đổi của máy tính. Với tải nội bộ 65 W, hiệu suất nguồn chính 90%, đầu ra PSE 80 W và hiệu suất PoE 88%, đầu vào khoảng 65/0,90 + 80/0,88 = 163,1 W. Giá trị này tương đương 6,8 A ở 24 V hoặc 9,1 A ở 18 V. Nếu 65 W đã đo tại đầu vào bên ngoài thì không chia lại cho hiệu suất. Ghi rõ điểm đo tránh cộng trùng tổn hao, đồng thời giúp kiểm tra đầu cực, cầu chì và bó dây.
Tải liên tục, suy giảm công suất ở nhiệt độ cao và xung khởi động là ba nội dung riêng. Hệ số cố định 1,3 không chứng minh xung dòng cỡ mili giây đi qua được, còn giảm đồng loạt 15% không thay thế đường đặc tính nhiệt. Khởi động lần lượt có thể hữu ích nếu quy trình vẫn chạy sau mất điện. Camera có đèn hoặc bộ sưởi phải đo khi bật chức năng đó; đèn chớp dùng nguồn riêng vẫn có thể tác động lên cùng thanh cái DC. Quá áp do tái sinh động cơ và xung load dump ô tô cũng không phải cùng một dạng thử.
① đầu vào DC của PC; ② đầu ra PSE; ③ đầu vào PD của camera. Điện áp, dòng điện và công suất được đo ở từng ranh giới. Các giá trị 40 m, 3,36 Ω, 0,25 A, 0,84 V và 0,21 W là giả định tính toán; ô hiển thị chưa có kết quả đo.
Tính băng thông từ một ảnh
Ảnh 2448 × 2048, Mono8 có 5.013.504 byte: 5,013504 MB thập phân, tương đương khoảng 4,78125 MiB. Ở 30 fps, một camera tạo 150,40512 MB/s hay 1,20324096 Gb/s trước phần giao thức, đã vượt vật lý 1GbE. Tăng bộ đệm hoặc bật jumbo frame không bù được thiếu hụt liên tục này. Phương án là nâng giao tiếp camera và cả đường truyền, hoặc thống nhất giảm nhu cầu bằng fps, ROI hay định dạng mà camera thực sự hỗ trợ.
«Ảnh 12 bit» không phải lúc nào cũng truyền 1,5 byte mỗi điểm ảnh. Dữ liệu 10/12 bit đóng gói lý tưởng dùng 1,25/1,5 byte; chứa trong phần tử 16 bit thì dùng 2 byte. RGB8 cần 3 byte. Giá trị cuối nên lấy từ PayloadSize, kể cả đệm dòng, Chunk và dữ liệu nhiều thành phần. GenICam của EMVA cung cấp PFNC cho định dạng và SFNC cho tên chức năng. Bayer8 mở rộng thành RGB rồi tensor dấu phẩy động tạo tải bộ nhớ khác, còn định dạng tệp lại thay đổi lượng ghi đĩa. Ba đường này cần ba cách tính riêng.
125 MB/s của 1GbE là tốc độ byte trên đường truyền. Để minh họa chi phí đóng gói, giả sử IPv4 không tùy chọn, không VLAN, header GVSP truyền thống 8 byte. MTU 1500 còn 1500 − 20 − 8 − 8 = 1464 byte điểm ảnh. Gồm Ethernet, FCS, preamble và khoảng cách giữa khung, thời gian chiếm đường tương đương 1538 byte: giới hạn lý tưởng là 125 × 1464/1538 ≈ 118,99 MB/s. Cùng mô hình ở MTU 9000 cho 125 × 8964/9038 ≈ 123,98 MB/s. Chưa tính thông tin đầu/cuối ảnh, truyền lại và các kiểu header khác; đây không phải số đo hiệu năng.
Ở đầu vào 100 MB/s, số gói giảm từ khoảng 68.300/s xuống 11.200/s khi tải hữu ích tăng từ 1464 lên 8964 byte. Điều này có thể giảm công việc theo gói nhưng không biến 1GbE thành 1,2 Gb/s. Camera, switch và NIC đều phải hỗ trợ kích thước chọn. MTU 9000 trên Linux và Jumbo Packet 9014 trong driver Windows có thể đếm các trường khác nhau. Hướng dẫn Intel là nguồn tham khảo; nên có cấu hình cơ sở hoạt động được rồi mới tăng và kiểm chứng toàn đường.
Bốn camera ví dụ ở 15 fps vẫn tạo khoảng 300,81 MB/s, tức 2,406 Gb/s hữu ích. Bốn cổng nối trực tiếp tách đường ngoài, nhưng một uplink 1GbE dùng chung không đủ ngay ở giá trị trung bình. 2,5GbE cũng ít dư địa khi cộng giao thức và phục hồi. Link aggregation thường phân chia theo luồng; nó không bảo đảm chia một luồng UDP camera sang nhiều đường hoặc chia đều nhiều camera.
① giới hạn tốc độ byte thô của 1GbE: 125 MB/s; ② giới hạn dữ liệu điểm ảnh lý tưởng của mô hình MTU 1500 đã nêu: 118,99 MB/s; ③ cùng mô hình với MTU 9000: 123,98 MB/s. Luồng 30 fps cần 150,40512 MB/s trước phần mào đầu.
Ảnh truyền lại đầy đủ chưa chắc còn kịp kiểm tra
Trong GigE Vision truyền thống, GVCP phục vụ phát hiện và điều khiển, GVSP truyền ảnh, còn GenICam mô tả và truy cập chức năng. Đọc được thời gian phơi sáng chỉ chứng minh kênh điều khiển phản hồi, chưa chứng minh luồng ảnh lớn hoạt động ổn định. Heartbeat timeout cũng có thể do luồng xử lý bị chặn hay đổi tuyến chứ không chỉ do mất nguồn. GVRSP/RDMA trong GigE Vision 3.0 cần camera, bộ nhận và phần mềm cùng hỗ trợ; nâng phần mềm không tự thêm khả năng đó cho phần cứng cũ. A3 giải thích phạm vi này.
GVSP trên UDP ghép ảnh theo mã khung hình và số thứ tự gói, xử lý thiếu, đảo thứ tự và trùng gói. Truyền lại chỉ hữu ích nếu camera còn giữ dữ liệu, nhận được yêu cầu và dữ liệu bù về trước thời gian giữ ảnh lẫn hạn xử lý. Nếu kết quả phải có trong 80 ms, ảnh hoàn chỉnh sau truyền lại ở 70 ms và thuật toán cần 20 ms, kết quả đã trễ dù ảnh không lỗi. Kéo dài timeout có thể giảm ảnh không đầy đủ nhưng tăng ảnh hết hạn và chiếm bộ đệm. Chế độ xem trước «chỉ ảnh mới nhất» không được âm thầm trở thành chính sách của kênh kiểm tra từng sản phẩm.
Bộ đếm thuộc các lớp khác nhau. CRC/FCS ghi lỗi phát hiện tại một điểm nhận; NIC/driver drop gồm thiếu tài nguyên; Resend có thể đếm yêu cầu, gói hay ảnh tùy SDK; Incomplete Frame mô tả ảnh cuối; Application Drop xảy ra sau đó. Cần bổ sung số ảnh mà một sản phẩm hợp lệ yêu cầu nhưng không nhận được đúng hạn. Nhờ vậy, tín hiệu bị từ chối, phần mềm chủ động bỏ ảnh và ghép sai góc nhìn vẫn được nhận diện dù bộ đếm Lost của SDK bằng không.
Băng thông trung bình có thể che giấu đợt dồn gói ngắn. Trong một ví dụ switch riêng, bốn đầu vào 1GbE cùng gửi gần tốc độ đường vào uplink 2,5GbE. Chênh lệch 1,5 Gb/s kéo dài 10 ms tạo khoảng 1,875 MB tích đọng. Toàn bộ bộ đệm switch không nhất thiết cấp được cho một hàng đợi đầu ra. Bốn kết nối trực tiếp không có đúng điểm nghẽn ngoài này, nhưng có thể dùng chung PCIe hay xử lý nhận bên trong. VLAN, QoS và Pause không tạo ra công suất truyền liên tục đang thiếu ở hạ lưu.
GevSCPD giãn khoảng cách gói, GevSCFTD lùi thời điểm bắt đầu gửi ảnh. Tài liệu mạng Basler giúp hiểu cơ chế; đơn vị và khả năng hỗ trợ phải theo model. Ảnh khoảng 5,0135 MB cần chừng 560 gói tải hữu ích 8964 byte. Thêm 10 μs giữa gói làm tăng khoảng 5,6 ms vào thời gian truyền vốn gần 40,4 ms. Chu kỳ 20 fps chỉ có 50 ms. Giảm retransmission nhưng không gửi xong trước ảnh kế tiếp không phải cải thiện. Nếu cần cùng thời điểm phơi sáng, có thể giãn thời điểm truyền khi thiết bị cho phép; không tự ý giãn phơi sáng làm sai quan hệ hình học.
① hàng đợi đầu ra switch; ② vòng mô tả nhận của NIC; ③ vùng đệm ảnh của ứng dụng; ④ phơi sáng đồng thời nhưng giãn thời điểm truyền. Đây là ví dụ tổng hợp qua switch: đầu vào 4 Gb/s và đầu ra 2,5 Gb/s trong 10 ms tạo thêm 1,875 MB tồn đọng, không phải cấu hình bốn cổng trực tiếp.
Theo dõi đường dùng chung và quyền sở hữu bộ đệm trong PC
Phía sau bốn RJ45 có thể là các bộ điều khiển riêng, bộ điều khiển nhiều cổng hoặc switch tích hợp. Cần sơ đồ từ cổng tới NIC, PCIe, CPU/chipset và quan hệ dùng chung với GPU, NVMe, mạng quản lý. Mỗi lane, mỗi chiều sau mã hóa nhưng trước chi phí giao dịch có khoảng 250 MB/s ở Gen1, 500 ở Gen2, 984,6 ở Gen3 và 1969,2 ở Gen4. Bốn luồng GigE gần đầy có thể tới khoảng 480 MB/s hữu ích, quá sát Gen2 x1 dùng chung. Tổng 300,81 MB/s cho thấy có khả năng về tính toán, chưa phải thông lượng đo được. Cần kiểm tra tốc độ và số lane thương lượng đến cả các bridge phía trên; khe cơ khí x4 có thể chỉ nối x1.
RX Ring thường được tính theo descriptor nhận, khác với số ảnh trong buffer pool SDK. Nếu một gói dùng một descriptor, 512 descriptor trống ở 68.300 gói/s chỉ tương đương khoảng 7,5 ms không được phục vụ. Tăng độ sâu hấp thụ được một số khoảng ngừng lập lịch nhưng thay đổi trễ và bộ nhớ. Khi tốc độ xử lý dài hạn thấp hơn tốc độ đến, bộ đệm hữu hạn cuối cùng vẫn đầy.
CPU tổng thấp có thể che một nhân bận hoàn toàn vì interrupt, SoftIRQ Linux, DPC Windows, nhận SDK hoặc giải mã nối tiếp. RSS chia các luồng khác nhau, nhưng một luồng GVSP thường giữ trên một queue để bảo toàn thứ tự. Bật tám queue không tự chia một camera cho tám nhân. Tài liệu mở rộng xử lý mạng của Linux mô tả cơ chế này. Trên NUMA hoặc hệ có loại nhân khác nhau, vị trí luồng và bộ nhớ ảnh cũng quan trọng. Gộp ngắt hoặc gán nhân cần so sánh cả độ trễ và drop trước/sau, không chỉ tổng CPU.
Thuật toán lâu, cập nhật giao diện hay ghi đồng bộ trong callback thu nhận có thể giữ đường nhận. Hàng đợi có giới hạn giúp tách tác vụ nhưng phải quản lý tuổi thọ dữ liệu: nếu SDK tái sử dụng bộ đệm sau khi trả đối tượng mà luồng ghi chỉ giữ con trỏ cũ, ảnh sau có thể ghi đè nội dung đang lưu. Giữ đối tượng, đếm tham chiếu hay sao chép sang vùng riêng phải theo SDK. Zero-copy giảm sao chép nhưng có thể giữ bộ đệm thu lâu hơn, nên không phải ưu điểm tuyệt đối. Khi queue đầy, hành vi phải rõ ràng; yêu cầu PLC giảm tốc hoặc dừng cũng có thời gian phản ứng, trong đó vẫn còn ảnh đến.
Lưu trữ phải tính cả thời gian xả hàng đợi sau khi SSD chậm
Bốn camera 2448 × 2048, Mono8, 20 fps tạo 401,08032 MB/s. Lưu toàn bộ ảnh gốc tương đương khoảng 1,443889 TB/giờ hoặc 34,65334 TB/ngày. Ảnh lỗi, ảnh tốt lấy mẫu, ghi bảo trì và một chuỗi lỗi liên tục là những trạng thái khác nhau. Chính sách bình thường 1% có thể quay về toàn tải khi nhiều sản phẩm lỗi. Tỉ lệ nén thay đổi theo nội dung và tốn xử lý; ảnh nền đồng đều không đại diện cho tình huống xấu nhất.
Tốc độ tuần tự cực đại của SSD chưa mô tả lúc hết cache, gần đầy, xóa vòng hoặc nóng lên. Thử bằng định dạng, số tác vụ đồng thời và chính sách ghi bền cuối cùng, đồng thời ghi tốc độ ổn định, phân bố trễ hoàn thành, khoảng dừng dài nhất và mức queue cao nhất. Trung bình 600 MB/s có thể chứa vài giây không hoàn thành lần ghi nào rồi tăng tốc bù, trong khi thu nhận đã hết chỗ ở khoảng dừng đó.
Đầu vào 401,08 MB/s và dừng 0,5 s tạo thêm 200,54 MB. Giảm ghi xuống 150 MB/s trong 2 s tạo thêm 502,16 MB. Khi phục hồi 450 MB/s, chênh lệch để xả chỉ là 48,92 MB/s, cần khoảng 10,27 s để loại bỏ phần tích đọng này. Một GB trống danh nghĩa còn phải trừ ảnh đang chờ, bản sao, chỉ mục và vùng SDK không thể mượn. Cần chứng minh vừa chứa được đỉnh tích đọng, vừa xả được trước đợt chậm tiếp theo mà không làm ảnh kiểm tra quá hạn.
① tồn đọng tăng thêm khi tốc độ ghi giảm còn 150 MB/s trong 2 s; ② tốc độ xả ròng sau khi phục hồi 450 MB/s, trong khi đầu vào vẫn là 401,08 MB/s; ③ khoảng 10,27 s để xả phần tồn đọng tăng thêm. Các con số là ví dụ tính toán.
TBW và DWPD mô tả độ bền trong điều kiện quy định, như giải thích của Micron. Ở 34,65 TB/ngày, SSD 600 TBW đạt lượng đó sau khoảng 17,3 ngày, không có nghĩa chắc chắn hỏng vào ngày 18. SSD 3,84 TB, 1 DWPD tương ứng khoảng 3,84 TB ghi từ host mỗi ngày theo định nghĩa, thấp hơn nhiều so với lưu toàn lượng ở đây. Nếu TBW đã tính host write, tự nhân thêm hệ số khuếch đại ghi NAND có thể trộn hai điểm đo.
RAID và khả năng ghi bền giải quyết rủi ro khác. RAID 0 bị ảnh hưởng toàn dải khi một thành viên lỗi; RAID 1 vẫn ghi toàn lượng lên từng SSD. Chúng không thay sao lưu độc lập hay bảo vệ xóa nhầm. Bảo vệ mất nguồn của SSD không lưu được dữ liệu ứng dụng chưa gửi. API trả về, cache hệ điều hành, thiết bị xác nhận ghi bền và mở lại tệp sau khởi động là các trạng thái riêng. Chia đoạn, checksum, chỉ mục và dấu hoàn thành giúp phân biệt phần cuối chưa đủ. O_DIRECT có thể dùng để khảo sát đường không qua page cache, không phải cấu hình bắt buộc hoặc bảo đảm mất điện.
Đồng bộ phơi sáng khác với thời hạn trả kết quả
Sản phẩm đi 2 m/s sẽ dịch 2 mm trong 1 ms. Nếu chỉ cho phép 0,1 mm sai lệch do không đồng bộ, ngân sách lệch thời gian là 50 μs. Nó ràng buộc phơi sáng, không phải lúc ảnh tới máy tính, và chưa gồm hiệu chuẩn quang học, rung, nhòe. Rolling shutter chụp các dòng ở thời điểm khác nhau dù hai camera nhận cùng tín hiệu; một timestamp khung hình không chứng minh mọi điểm ảnh được phơi sáng cùng lúc.
Kích hoạt bằng phần mềm phụ thuộc lập lịch host, mạng và xử lý lệnh camera. Mức phù hợp phải theo jitter đo được và dung sai quá trình, không áp một giá trị 10–100 ms cho mọi hệ hoặc loại bỏ mọi vật chuyển động. Kích hoạt phần cứng cũng cần mức điện, cực tính, độ rộng xung, trễ cách ly và tải khi phân phối tới nhiều camera. Với encoder, phải liên kết xung, phơi sáng được chấp nhận và ảnh cuối qua tăng/giảm tốc, đảo chiều và camera đang bận. Đếm xung ngoài không tự bằng số phơi sáng hợp lệ.
PTP tạo cơ sở thời gian chung. Trạng thái Locked không tự chứng minh đồng phơi sáng. Camera hỗ trợ Scheduled Action Commands có thể nhận thời điểm thực hiện trong tương lai; vẫn phải kiểm tra lệnh tới kịp, đồng hồ và camera sẵn sàng. Basler mô tả một cách triển khai. Độ chính xác phụ thuộc vị trí timestamp, bất đối xứng mạng, switch và thiết bị, nên không thể hứa luôn dưới 1 μs. Khi đổi đồng hồ chủ, đứt mạng hoặc khởi động lại, trạng thái sản xuất phải phản ánh lúc đồng bộ trở lại đạt yêu cầu. Timestamp host và camera ở hai miền khác nhau cũng cần ánh xạ trước khi trừ.
① cảm biến quang phát hiện phôi; ② encoder quay ghép với con lăn băng tải; ③ kích hoạt, phơi sáng, đọc và truyền: 50 ms; ④ xử lý: 25 ms; ⑤ truyền kết quả: 10 ms; ⑥ dự phòng dao động tích hợp: 15 ms. Tổng 100 ms là giả định; 50 μs giới hạn chênh lệch thời điểm phơi sáng, không phải thời điểm nhận ảnh.
Ghép góc nhìn cần mã kích hoạt, mã khung và thời gian đã quy chiếu, không dựa riêng thứ tự callback. Thiếu một góc không được lấy ảnh của sản phẩm tiếp theo bù vào. Cố ý bỏ một ảnh trong phép thử có kiểm soát giúp kiểm tra nhận diện đúng sản phẩm chịu ảnh hưởng. Lệnh loại cũng nên gắn mã sản phẩm hoặc vị trí encoder; xung NG bất đồng bộ đơn lẻ dễ mất quan hệ sau dừng, khởi động hay tích đọng queue.
Ví dụ tích hợp bốn camera
Yêu cầu ban đầu gồm bốn camera 2448 × 2048, Mono8, 30 fps, cáp PoE 40 m. Phép tính từng camera cho thấy 1GbE không đủ trước khi chỉnh driver. Để tiếp tục ví dụ GigE, giả sử sản xuất chấp thuận 20 fps, phơi sáng đồng thời, kết quả trong 100 ms và môi trường 50 °C quanh PC. Đây là thay đổi yêu cầu có ghi nhận, không phải kỹ thuật viên tự giảm fps.
| Đại lượng | Giá trị của ví dụ |
|---|---|
| Dữ liệu một ảnh | 5.013.504 byte |
| Một camera 20 fps | 100,27008 MB/s |
| Bốn camera | 401,08032 MB/s; 80 ảnh/s |
| Ảnh gốc trong một giờ | 1,443889 TB |
| Ảnh gốc trong một ngày | 34,653340 TB |
| Giả thiết đầu vào PD tối đa | 12 W mỗi camera |
| Tổng giữ chỗ Class 3 | 61,6 W |
Theo mô hình MTU 9000 trước đó, mỗi camera chiếm khoảng 101,10 MB/s trên đường, tức 808,8 Mb/s. Mức sử dụng này là kết quả tính, không phải ngưỡng chấp nhận phổ quát 80%. Vẫn phải đo đầu/cuối ảnh, truyền lại và dao động thực tế. Bốn cổng trực tiếp tránh uplink ngoài chung nhưng chưa loại tài nguyên nội bộ dùng chung. Nếu dùng switch, có thể xét uplink 10GbE có dư địa, cùng queue, kích thước khung, PSE, nhiệt và PCIe NIC. Chuyển cấp PoE sang switch thay đổi ranh giới thiết bị; không cộng lại cùng đầu ra đó vào nguồn PC.
Với PSE khoảng 54 V, PD 12 W, dòng ước tính 0,23 A và vòng 3,36 Ω, tổn hao cáp khoảng 0,18 W mỗi đường. Tải đầu ra liên tục bốn đường khoảng 48,7 W nhưng ngân sách lớp vẫn 61,6 W. Ví dụ này dùng ứng viên duy trì ít nhất 80 W tổng ở 50 °C trong dải đầu vào yêu cầu, rồi kiểm tra cổng, khởi động và cáp thật. 80 W không phải chuẩn chung cho mọi hệ bốn camera. Tải PC nội bộ 70 W, hiệu suất 90% và PoE 88%, tính tại đầu ra PSE 80 W cho đầu vào khoảng 168,7 W, chưa gồm ngoại vi khác và quá độ.
Nếu SDK dành 32 ảnh mỗi camera, riêng điểm ảnh cần 5.013.504 × 32 × 4 ≈ 641,73 MB. Cứ 50 ms có một nhóm bốn góc nhìn. Thuật toán 20 ms/ảnh chạy nối tiếp mất 80 ms/nhóm, không theo kịp đầu vào liên tục. Song song, xử lý lô và tối ưu phải dùng mô hình thật cùng nhóm ảnh đủ. Có thể tách ghi ảnh khỏi kết quả thời gian thực; nếu quy trình đòi xác nhận lưu bền trước trả kết quả, đĩa nằm trong đường 100 ms và phải chứng minh lại.
Một giờ 1,443889 TB đòi không gian hữu dụng sau định dạng, hệ điều hành và dự trữ. 2 TB danh nghĩa là điểm bắt đầu để xét, không tự động đạt. Ghi ổn định 600 MB/s có thể là mục tiêu thử của dự án từ nhu cầu đầu vào và xả queue, không phải thông số bài viết gán cho sản phẩm. Chạy 16 giờ/ngày, lưu 1,5%, không trông vào nén tạo khoảng 0,3465 TB/ngày. Một giờ debug toàn lượng ngoài thời gian đó thêm khoảng 1,4439 TB. Cần hiển thị rõ, giới hạn dung lượng và tự kết thúc chế độ toàn lượng để tránh quên tắt sau bảo trì.
① bốn camera, 2448 × 2048, Mono8, 20 fps; ② mỗi camera 100,27008 MB/s; ③ tổng 401,08032 MB/s; ④ khoảng 1,443889 TB cho một giờ lưu toàn bộ ảnh gốc; ⑤ dự trù 61,6 W cho bốn cổng Class 3; ⑥ mục tiêu tổng PoE ít nhất 80 W ở 50°C và điều kiện đầu vào đã nêu; ⑦ hạn trả kết quả 100 ms. Đây là cấu hình ví dụ chưa được kiểm chứng, không phải số đo của sản phẩm.
Phân loại cáp cao hơn không bảo đảm dùng được trong xích dẫn cáp. Lớp chống nhiễu không thay dây bảo vệ hay liên kết đẳng thế. Đấu nối theo thiết bị và môi trường, không coi «chỉ một đầu» hoặc «hai đầu» là quy tắc chung. Tạm đưa Ethernet xa cáp động lực là đối chứng có ích, chưa phải thử EMC hoàn chỉnh. Sợi quang cách ly đường dữ liệu nhưng không mang nguồn PoE, nên camera cần nguồn cục bộ riêng.
80 W cấp ra PoE không biến toàn bộ thành nhiệt trong PC. Hiệu suất 88% cho tổn hao chuyển đổi khoảng 10,91 W. Nếu camera cùng nằm trong tủ kín, nhiệt của chúng trở lại cân bằng nhiệt tủ ở ranh giới khác. SSD nóng làm trễ ghi tăng, đẩy queue lên rồi hết bộ đệm nhận có thể hiện ra như lỗi mạng. Nhiệt độ cục bộ, trạng thái CPU/SSD, lý do giới hạn xung, trễ xử lý và queue nên ghi cùng nhau. Ảnh nhiệt vỏ không thay nhiệt độ linh kiện; phép thử dùng tổ hợp tải cho phép và vị trí lắp thật đến sau ổn định nhiệt.
Chạy thử và phục hồi có thể lặp lại
Một trình tự dễ giải thích bắt đầu một camera, gói tiêu chuẩn, rồi lần lượt thêm cấu hình ảnh cuối, nhiều camera, kích hoạt đồng bộ, thuật toán, ghi và tải nhiệt. Thay một nhóm thông số mỗi lần giữ được bằng chứng điều gì đưa lỗi vào. Cố định quan hệ số sê-ri–cổng vật lý–giao diện OS–IP–góc nhìn. NIC độc lập trùng subnet hoặc tuyến do VPN/Wi-Fi thêm có thể gây sự cố trước cả băng thông. Sau bật máy, đọc lại thông số thực thay vì chỉ tin tệp đã lưu.
Chỉ báo Ready cho PLC sau nhận dạng camera, xác nhận cấu hình, bộ đệm, đồng bộ và dọn dữ liệu cũ. Kết nối lại không chỉ gọi Open: kết thúc phiên trước, đánh dấu nhóm thiếu và sản phẩm bị ảnh hưởng, giải phóng tham chiếu cũ, nhận dạng lại, khôi phục/đọc lại cấu hình rồi xác nhận sẵn sàng trước nhận sản phẩm mới. Đóng cắt PoE từ xa cần giới hạn số lần và khoảng nghỉ; lặp vô hạn có thể che lỗi và gây ảnh hưởng các cổng chung nguồn.
Nhật ký định kỳ có thể tổng hợp kích hoạt, ảnh đủ/thiếu, truyền lại, bỏ ảnh ứng dụng, queue, thời gian và nhiệt độ; cửa sổ ngắn quanh bất thường lưu chi tiết với mã sản phẩm và phiên cấu hình. Đồng hồ đơn điệu phục vụ khoảng thời gian, giờ thực phục vụ tra cứu bảo trì, còn thời gian camera cần ánh xạ. Ghi mọi gói cũng tạo tải và bản thân bắt gói có thể mất dữ liệu. Trên Linux, các lệnh đọc sau là điểm quan sát, với tên giao diện và ý nghĩa trường theo driver đang dùng:
ip -br address
ip route
ip -s link show dev enp3s0
ethtool -i enp3s0
ethtool -S enp3s0
ethtool -g enp3s0
ethtool -l enp3s0
lspci -tv
mpstat -P ALL 1
iostat -x 1
Bộ đếm so bằng phần tăng và ghi rõ reset hoặc khởi động. Không đọc được không có nghĩa là bằng không. Tên ethtool -S phụ thuộc driver; %util của NVMe hoặc ảnh tổng CPU không tự chứng minh bão hòa. Windows cần thông tin tương đương về card, driver, Jumbo Packet, Receive Buffers, RSS, DPC và trễ đĩa. Chế độ nhận hoặc bộ lọc SDK có thể khiến số liệu OS và SDK không khớp một-một.
① camera khởi động lại hoặc liên kết thay đổi: đối chiếu nguồn, trạng thái PSE và thời gian hoạt động; ② SDK giao ảnh đầy đủ: đối chiếu CRC, gói bị loại ở đầu ra, RX và truyền lại; ③ kết quả đúng hạn: đối chiếu mã phôi, hàng đợi, SSD và xác nhận PLC. Biểu mẫu trống chỉ là ví dụ, không phải kết quả nghiệm thu.
Truyền lại tăng nhưng CRC không tăng có thể liên quan đầu ra switch, tài nguyên nhận, đảo thứ tự, lập lịch hoặc định nghĩa phục hồi. CRC bình thường chỉ nói về điểm quan sát đó. Nếu bật lưu mới lỗi, so trễ đĩa và queue khi giữ nguyên thu nhận, thuật toán. Nếu trùng hoạt động động cơ, xác định thứ tự điện áp, PSE, camera khởi động và liên kết. «Reset cổng thì phục hồi» là sự kiện phục hồi; thiếu công suất vẫn cần bằng chứng điện áp hoặc PSE.
Thời lượng thử thuộc dự án. 72 giờ là một lựa chọn, không phải ngưỡng ngành cho mọi hệ. Bốn camera 20 fps tạo 20.736.000 ảnh và khoảng 103,96 TB gốc trong thời gian đó. Có thể tách chạy dài theo chính sách sản xuất khỏi thử ghi toàn lượng đã bố trí dung lượng. Báo cáo phân vị, giá trị lớn nhất đo được và trực tiếp số lần vượt hạn đã thống nhất; P99 không thay yêu cầu không có kết quả trễ.
Cuối cùng đối soát sản phẩm, góc nhìn, kết quả và ngoại lệ. Mỗi sản phẩm hợp lệ có nhóm ảnh đúng, đầy đủ và kết quả kịp hạn, hoặc được chỉ rõ để dừng, tách hay kiểm tra lại theo công nghệ; không biến mất im lặng khỏi thống kê. Ngắt một camera, làm chậm ghi, đầy đĩa và khởi động giữa nhóm là những phép thử có kiểm soát cho hành vi đó, kể cả mở lại tệp và chỉ mục. Lưu phiên bản phần cứng, firmware, driver, SDK, ứng dụng và cấu hình giúp kỹ sư khác lặp lại khởi động lẫn phục hồi. Khả năng lặp lại này giữ hệ thống bảo trì được khi nhiệt độ, tải và linh kiện thay đổi.
Tài liệu kỹ thuật
Nguồn từ tổ chức tiêu chuẩn và nhà sản xuất trong bài giải thích cơ chế, không chứng nhận cấu hình hoặc kết quả thử của Geshem. Dự án cần lưu phiên bản đã sử dụng cùng tài liệu đúng model thiết bị.
- TI: thông số cấp nguồn PoE
- EMVA: tài liệu GenICam
- Basler: thông số liên quan đến mạng
- Basler: Scheduled Action Commands
- Linux kernel: mở rộng xử lý mạng
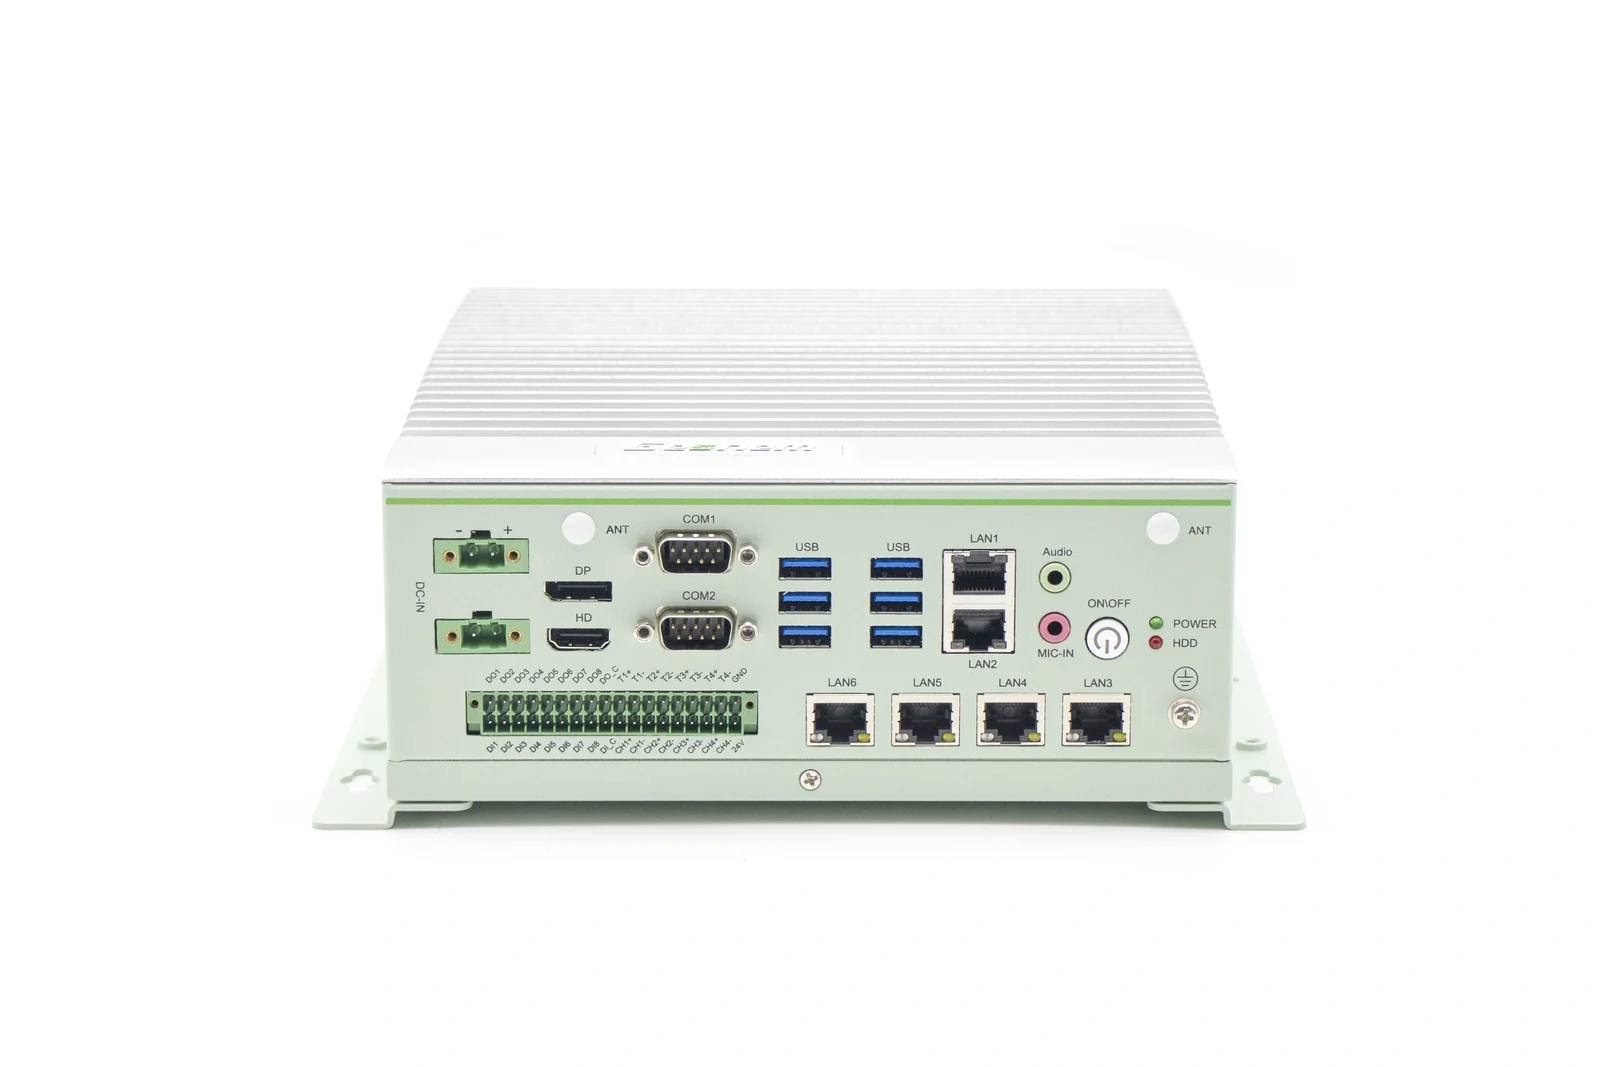
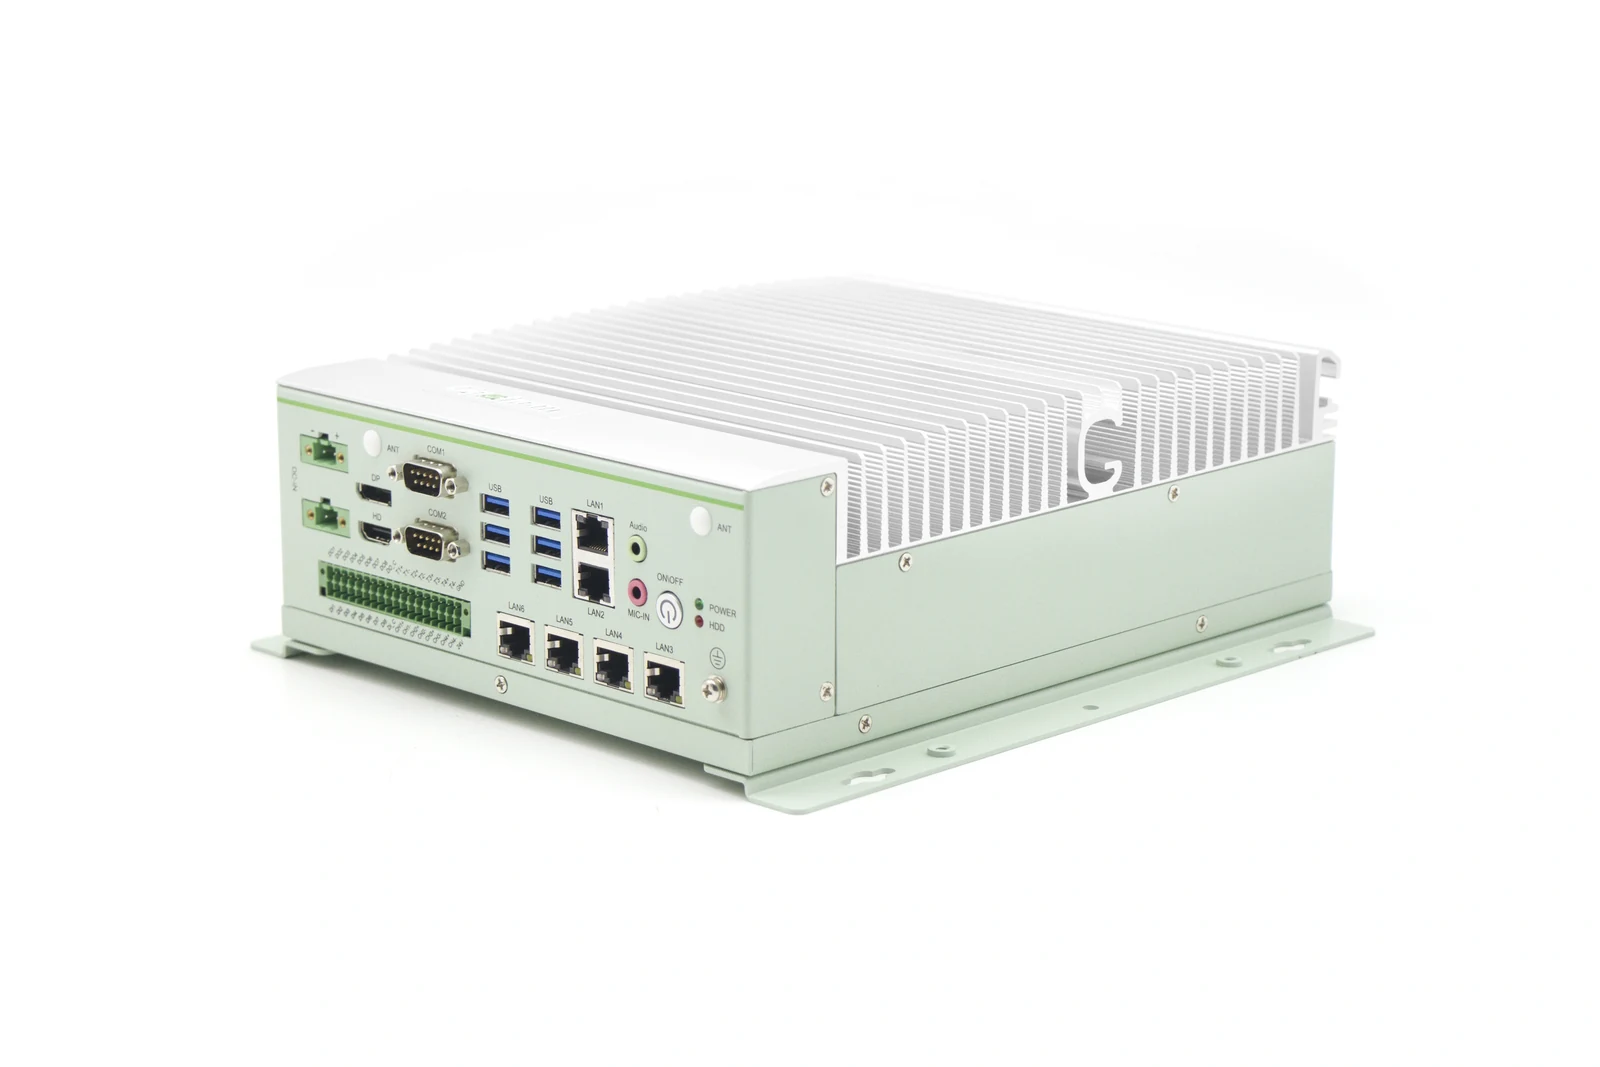
Khi lập cấu hình thị giác máy PoE, có thể đối chiếu dòng máy tính công nghiệp nhúng không quạt và tài liệu giao tiếp, cấp nguồn của PC-GS6277A. Model này công bố tổng công suất PoE tối đa 40 W dùng chung cho bốn cổng. Mục tiêu 80 W trong ví dụ bốn camera cần một cấu hình khác đáp ứng được, sau đó kiểm tra xử lý, lưu trữ và điều kiện nhiệt.